UR7e-920
Cobot versátil, preciso y compacto
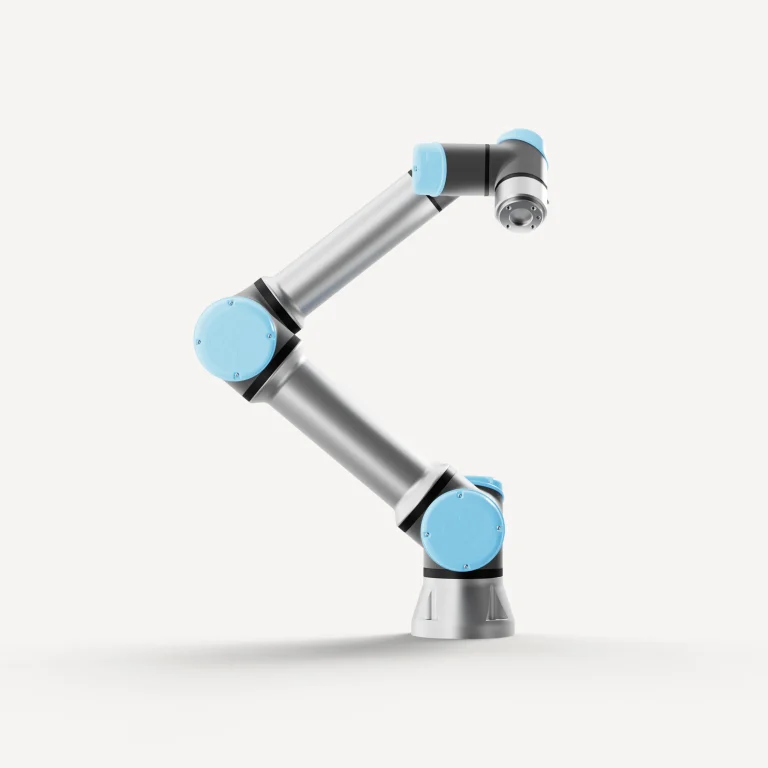
El UR7e-920 es un robot colaborativo de la familia e-Series que combina una carga útil de 7,5 kg con un alcance de 920 mm. Con un peso de 20,6 kg y una repetibilidad de ±0,03 mm, ofrece una solución para automatizar tareas de manipulación, ensamblaje y otras operaciones que requieren posicionamiento repetible. La configuración presentada por el fabricante incorpora el controlador CB7 y la terminal de programación TP7 Core para utilizar PolyScope X
Especificaciones destacadas
Característica
Alcance
Carga útil
Diámetro de la base
Peso del robot
Repetibilidad
Velocidad TCP máxima
Especificación
920 mm
7,5 kg
Ø 151 mm
20,6 kg
±0,03 mm
4 m/s
El UR7e-920 combina un formato compacto con capacidad para tareas de carga media. Su alcance de 920 mm permite abordar operaciones en estaciones de trabajo y líneas de producción, mientras que su repetibilidad de ±0,03 mm favorece el retorno consistente a las posiciones programadas. Sus seis articulaciones disponen de un rango de movimiento de ±360°.
Su conector de herramienta M8 de 8 pines integra alimentación de 12 o 24 V, entradas y salidas digitales, y dos entradas analógicas o comunicación RS-485. Esta interfaz facilita la conexión de herramientas y sensores compatibles y reduce la necesidad de cableado externo hasta el extremo del brazo.
Beneficios operativos
El UR7e-920 ofrece un equilibrio entre capacidad de carga, alcance y dimensiones compactas para aplicaciones de producción flexible. Su base de Ø 151 mm favorece su incorporación en estaciones con espacio limitado, mientras que su repetibilidad permite ejecutar movimientos de posicionamiento de forma consistente. La familia e-Series está orientada a tareas de montaje, inspección, pruebas, alimentación de máquinas y manipulación ligera de materiales.
La combinación con el controlador CB7 y la terminal TP7 Core habilita PolyScope X y proporciona, según el fabricante, una ejecución de programas más rápida y una conectividad ampliada frente a la configuración base de la e-Series.
Aplicaciones del UR7e-920
- Ensamblaje de componentes que requieren posicionamiento repetible.
- Manipulación ligera de materiales y transferencia de piezas.
- Inspección de calidad mediante sensores o herramientas compatibles.
- Pruebas de componentes en estaciones de producción.
La idoneidad del robot debe evaluarse según la herramienta, la pieza y las condiciones del proceso. La carga útil debe contemplar la herramienta y la pieza manipulada; la velocidad TCP máxima no representa una garantía de tiempo de ciclo.