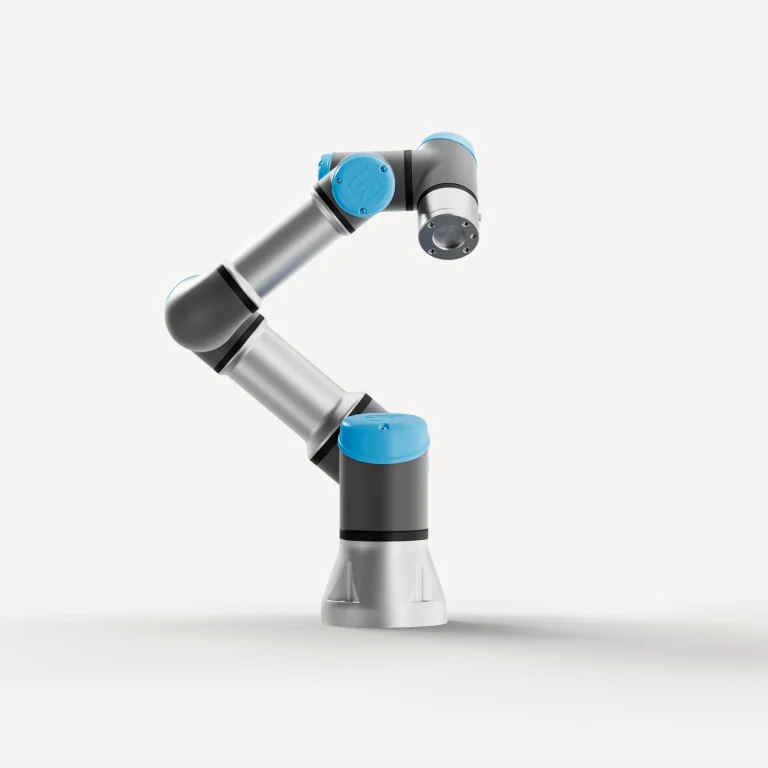
UR3e-540
Cobot compacto, preciso y ligero
El UR3e-540 es un robot colaborativo de la familia e-Series, diseñado para aplicaciones de ensamblaje, atornillado y acabado que requieren movimientos precisos. Con un alcance de 540 mm, una carga útil de 3 kg y un peso de 11,2 kg, combina dimensiones compactas con una repetibilidad de ±0,03 mm. La configuración presentada por el fabricante incorpora el controlador CB7 y la terminal de programación TP7 Core para utilizar PolyScope X.
Especificaciones destacadas
Característica
Alcance
Carga útil
Diámetro de la base
Peso del robot
Repetibilidad
Velocidad TCP máxima
Especificación
540 mm
3 kg
Ø 128 mm
11,2 kg
±0,03 mm
3 m/s
El UR3e-540 combina una estructura compacta con un amplio rango de movimiento: sus articulaciones permiten una rotación de ±360°, mientras que la última articulación de la muñeca admite rotación infinita. Esta característica facilita movimientos continuos en aplicaciones de atornillado, dosificación y pulido, sin necesidad de desenrollar o reiniciar ese eje.
Su conector de herramienta M8 de 8 pines integra alimentación de 12 o 24 V, entradas y salidas, y comunicación. Esto facilita la conexión de herramientas y sensores compatibles y reduce la necesidad de cableado externo.
Beneficios operativos
El formato compacto y la base de Ø 128 mm favorecen su incorporación en estaciones con espacio limitado. Su repetibilidad de ±0,03 mm permite regresar de forma consistente a las posiciones programadas, mientras que la rotación continua de la última articulación de muñeca puede reducir movimientos de retorno en procesos repetitivos basados en giro.
La combinación con el controlador CB7 y la terminal TP7 Core habilita PolyScope X y proporciona, según el fabricante, una ejecución de programas más rápida y una conectividad ampliada frente a la configuración base de la e-Series.
Aplicaciones del UR3e-540
- Ensamblaje de componentes que requieren posicionamiento repetible.
- Atornillado con movimientos continuos de la última articulación de muñeca.
- Dosificación mediante herramientas compatibles.
- Pulido y otras operaciones de acabado basadas en giro.
La idoneidad para cada aplicación debe evaluarse según la herramienta, la pieza y las condiciones del proceso. La carga útil indicada no debe presentarse como el peso disponible exclusivamente para la pieza ni la velocidad TCP máxima como una garantía de tiempo de ciclo.