UR12e-1300
Cobot versátil, mayor alcance y capacidad de carga
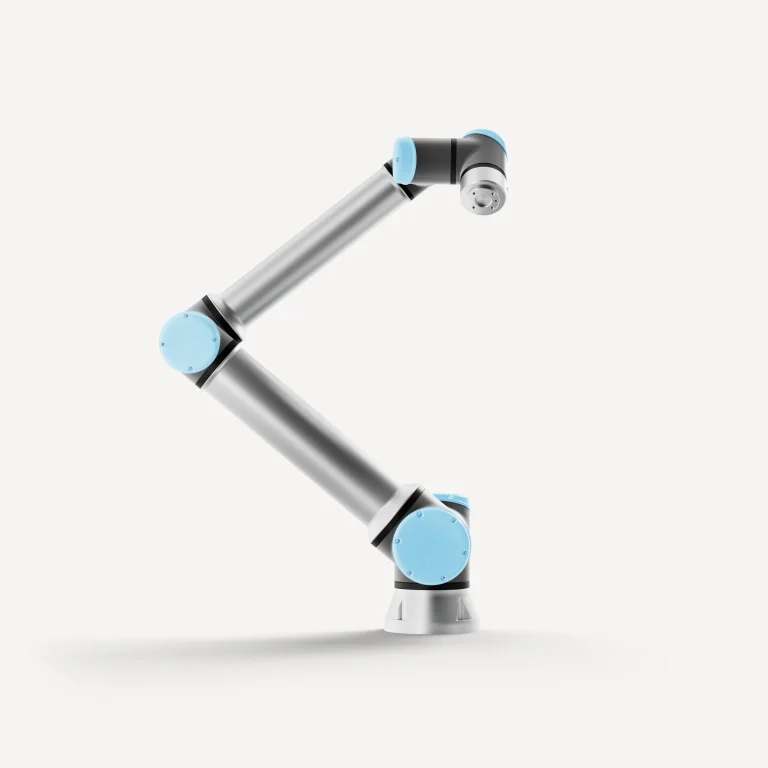
El UR12e-1300 es un robot colaborativo de la familia e-Series que combina una carga útil de 12,5 kg con un alcance de 1300 mm. Con un peso de 33,5 kg y una repetibilidad de ±0,05 mm, ofrece una alternativa para automatizar tareas de ensamblaje, alimentación de máquinas y manipulación de materiales. La configuración presentada por el fabricante incorpora el controlador CB7 y la terminal de programación TP7 Core para utilizar PolyScope X.
Especificaciones destacadas
Característica
Alcance
Carga útil
Diámetro de la base
Peso del robot
Repetibilidad
Velocidad TCP máxima
Especificación
1300 mm
12,5 kg
Ø 190 mm
33,5 kg
±0,05 mm
4 m/s
El UR12e-1300 combina capacidad de carga y alcance para abordar operaciones en estaciones de trabajo y líneas de producción. Sus seis articulaciones disponen de un rango de movimiento de ±360°, mientras que su repetibilidad de ±0,05 mm permite regresar de forma consistente a las posiciones programadas.
Su conector de herramienta M8 de 8 pines integra alimentación de 12 o 24 V, entradas y salidas digitales, y dos entradas analógicas o comunicación RS-485. Esta interfaz facilita la conexión de herramientas y sensores compatibles y reduce la necesidad de cableado externo hasta el extremo del brazo.
Beneficios operativos
El alcance de 1300 mm y la carga útil de 12,5 kg permiten evaluar el UR12e-1300 para procesos que requieren cubrir una zona de trabajo más amplia o manipular conjuntos de herramienta y pieza de mayor peso que los modelos menores de la e-Series. Su base de Ø 190 mm facilita la planificación del montaje, sin representar el espacio total necesario para operar el robot.
La combinación con el controlador CB7 y la terminal TP7 Core habilita PolyScope X y proporciona, según el fabricante, una ejecución de programas más rápida y una conectividad ampliada frente a la configuración base de la e-Series.
Aplicaciones del UR12e-1300
- Ensamblaje de componentes que requieren posicionamiento repetible.
- Manipulación de materiales y transferencia de piezas.
- Alimentación de máquinas en estaciones de producción.
- Inspección de calidad mediante sensores o herramientas compatibles.
- Pruebas de componentes en procesos de fabricación.
La idoneidad del robot debe evaluarse según la herramienta, la pieza y las condiciones del proceso. La carga útil debe contemplar la herramienta y la pieza manipulada; la velocidad TCP máxima no representa una garantía de tiempo de ciclo